#include <publisher.h>
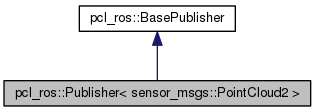
Inheritance diagram for pcl_ros::Publisher< sensor_msgs::PointCloud2 >:
Public Member Functions | |
| void | publish (const sensor_msgs::PointCloud2Ptr &point_cloud) const |
| void | publish (const sensor_msgs::PointCloud2 &point_cloud) const |
| Publisher () | |
| Publisher (ros::NodeHandle &nh, const std::string &topic, uint32_t queue_size) | |
| ~Publisher () | |
Detailed Description
template<>
class pcl_ros::Publisher< sensor_msgs::PointCloud2 >
Definition at line 122 of file publisher.h.
Constructor & Destructor Documentation
| pcl_ros::Publisher< sensor_msgs::PointCloud2 >::Publisher | ( | ) | [inline] |
Definition at line 125 of file publisher.h.
| pcl_ros::Publisher< sensor_msgs::PointCloud2 >::Publisher | ( | ros::NodeHandle & | nh, |
| const std::string & | topic, | ||
| uint32_t | queue_size | ||
| ) | [inline] |
Definition at line 127 of file publisher.h.
| pcl_ros::Publisher< sensor_msgs::PointCloud2 >::~Publisher | ( | ) | [inline] |
Definition at line 132 of file publisher.h.
Member Function Documentation
| void pcl_ros::Publisher< sensor_msgs::PointCloud2 >::publish | ( | const sensor_msgs::PointCloud2Ptr & | point_cloud | ) | const [inline] |
Definition at line 135 of file publisher.h.
| void pcl_ros::Publisher< sensor_msgs::PointCloud2 >::publish | ( | const sensor_msgs::PointCloud2 & | point_cloud | ) | const [inline] |
Definition at line 142 of file publisher.h.
The documentation for this class was generated from the following file: